Descripción
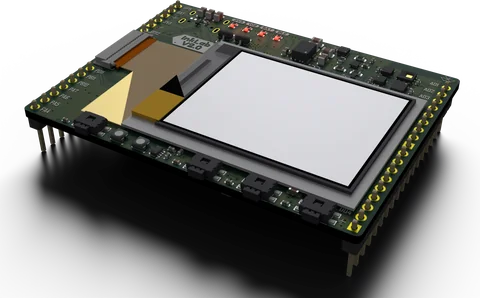
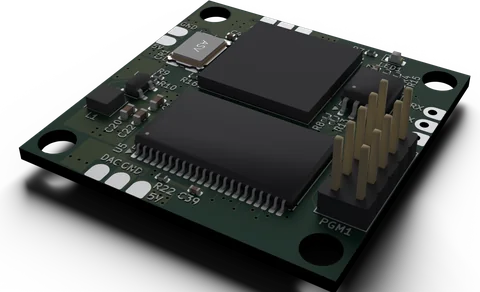
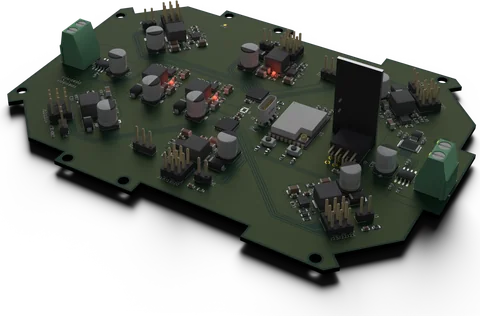
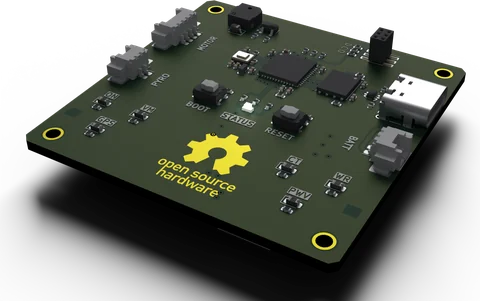
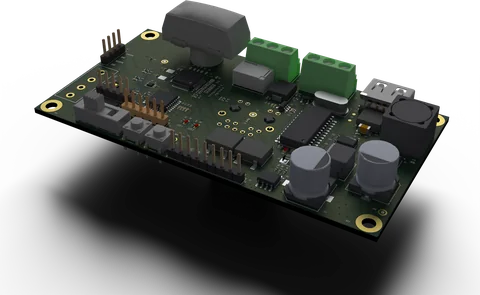
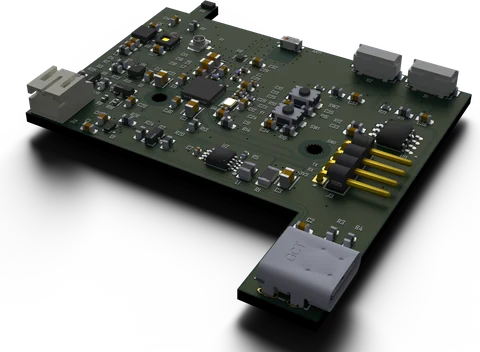
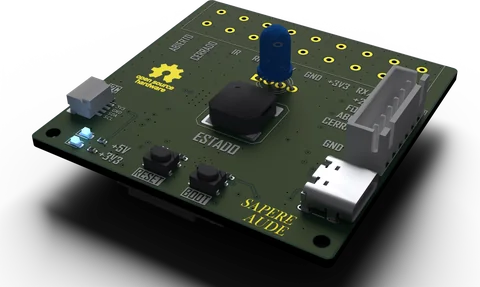
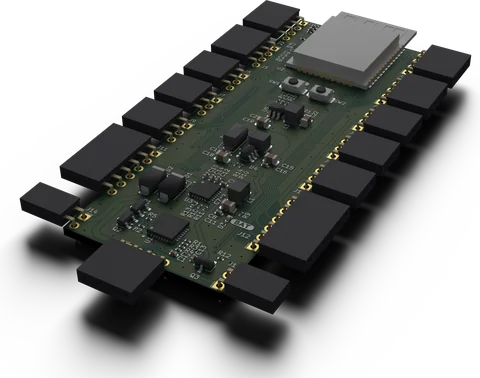
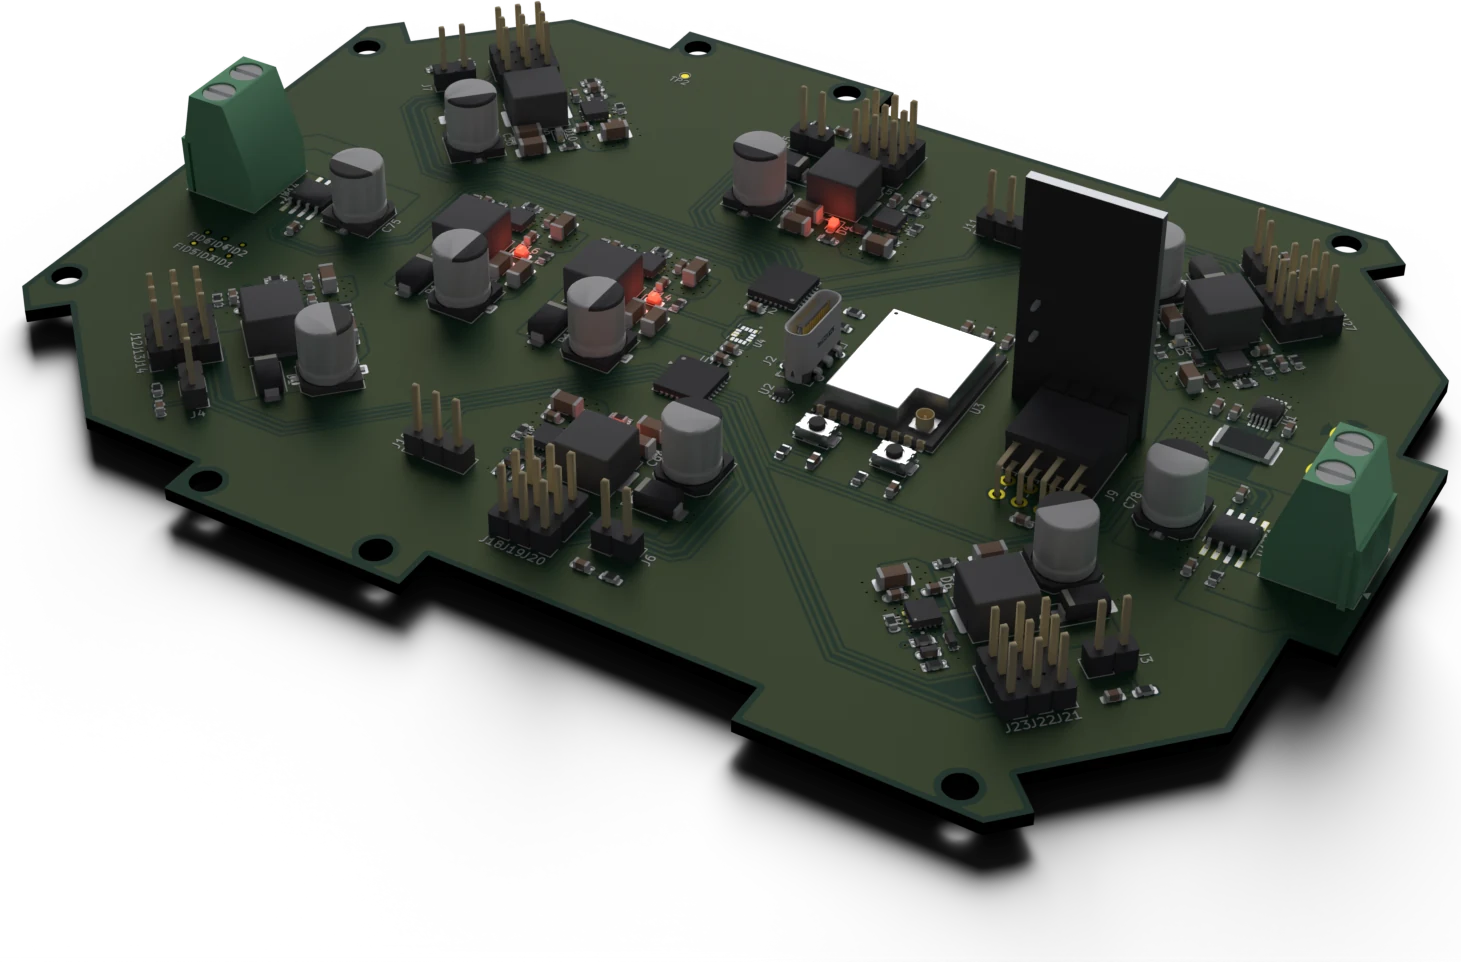
Tarjeta de control de un robot de varias articulaciones. Ocho convertidores buck de 6 A alimentan grupos de servos que se controlan por PWM desde dos PCA9685; un ESP32-C3 coordina la tarjeta, lee la IMU y los finales de carrera, mueve dos motores DC y se comunica por radio de 2.4 GHz.
Retos de diseño resueltos
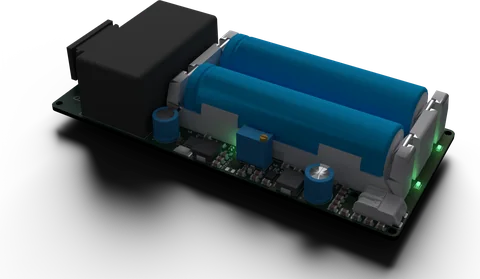
- Distribución de alta corriente desde batería: 8 rieles buck de 6 A con TVS por riel.
- Medición de corriente y energía del sistema con INA228.
- 20 salidas de servo, 6 entradas de fin de carrera y 2 puentes H en una sola tarjeta.